Robot leert zelfstandig wandelen met taalmodel
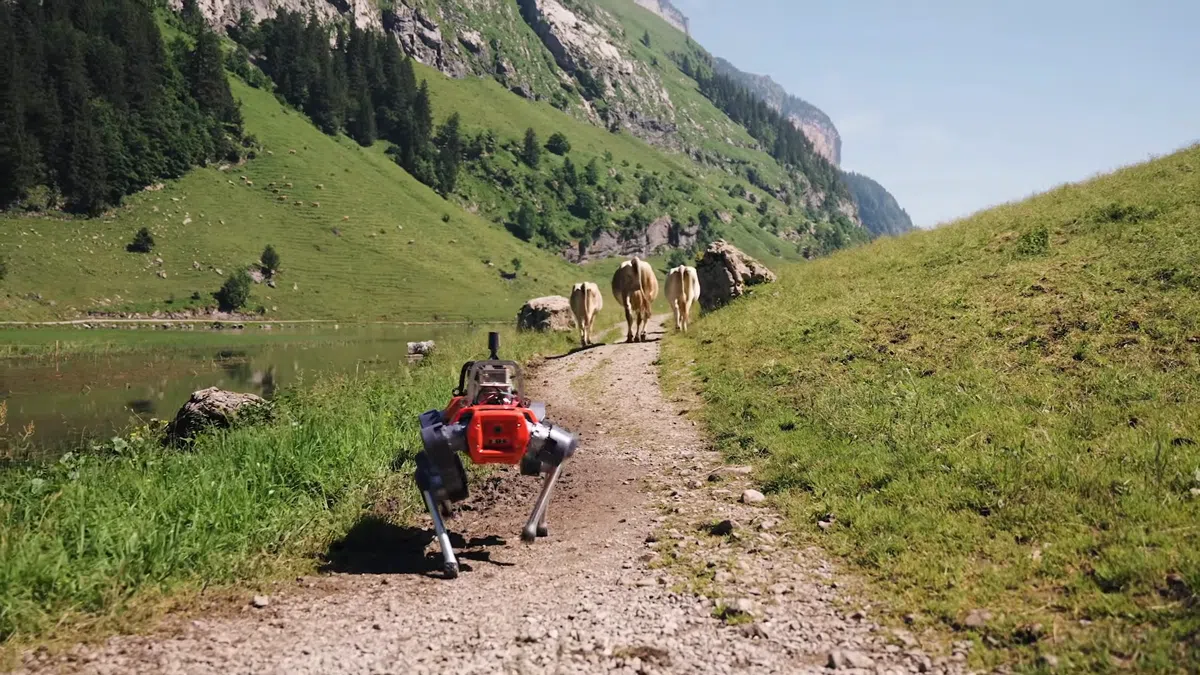
Een robothond ontwikkeld door de Zwitserse universiteit ETH Zürich is in staat om zelfstandig te wandelen door de Alpen. Dit opmerkelijke resultaat is te danken aan een geavanceerd taalmodel dat de omgeving voor de robot beschrijft. Het model helpt de robot niet alleen bij het navigeren van diverse landschappen, maar maakt het ook mogelijk om belangrijke informatie uit zijn omgeving te interpreteren.
Het taalmodel is in staat om paden te onderscheiden van de rest van het terrein, wat cruciaal is voor de navigatie van de robothond. Daarnaast leest het model zelfs waarschuwingsborden, waardoor de robot kan reageren op potentiële gevaren en veilig kan voortbewegen. Deze innovaties maken het gebruik van AI-technologieën binnen robotics mogelijk en vergroten de autonomie van dergelijke systemen in complexe omgevingen.
De ontwikkeling van deze robothond toont niet alleen de mogelijkheden van taalmodellen in robotics aan, maar ook de voortgang op het gebied van kunstmatige intelligentie. Door gebruik te maken van taalverwerking en beeldherkenning, kan de robot efficiënt en effectief communiceren met zijn omgeving, wat verder bijdraagt aan de toepassing van AI in het dagelijks leven.
Dit project is een significant voorbeeld van de rol die AI kan spelen in de toekomst van autonome systemen, met name in uitdagende en dynamische omgevingen zoals de Alpen. De combinatie van geavanceerde taalmodellen en robottechnologie biedt nieuwe perspectieven voor zowel wetenschappelijk onderzoek als praktische toepassingen in verschillende sectoren.
Lees het volledige artikel van Bright.
Gerelateerde artikelen

Meta's AI Agent Muse Leidt tot Privacyproblemen
Meta's AI-agent Muse, die ontworpen is om gebruikers te helpen met vragen en opdrachten, wordt geconfronteerd met ernstige uitdagingen op het gebied van privacy en gegevensbeveiliging. Er zijn melding...
Tech Festival
19 november 2026
Everful haalt $48.5 miljoen op voor directe connecties
Everful, een startup met voormalige Alibaba-executives aan boord, heeft recentelijk $48,5 miljoen opgehaald met als doel zijn platform voor directe sourcing van fabrieken uit te breiden. Dit platform...
Tech Festival
19 november 2026
Anthropic's succesvolle beursintroductie
Anthropic heeft met succes zijn beursintroductie (IPO) afgerond, waarbij het aandeel op de Nasdaq werd gelanceerd voor $111. Dit vertegenwoordigt een stijging van 33% ten opzichte van de oorspronkelij...
Tech Festival
19 november 2026