NVIDIA Isaac ROS 5.0: Vooruitgang in Robotica
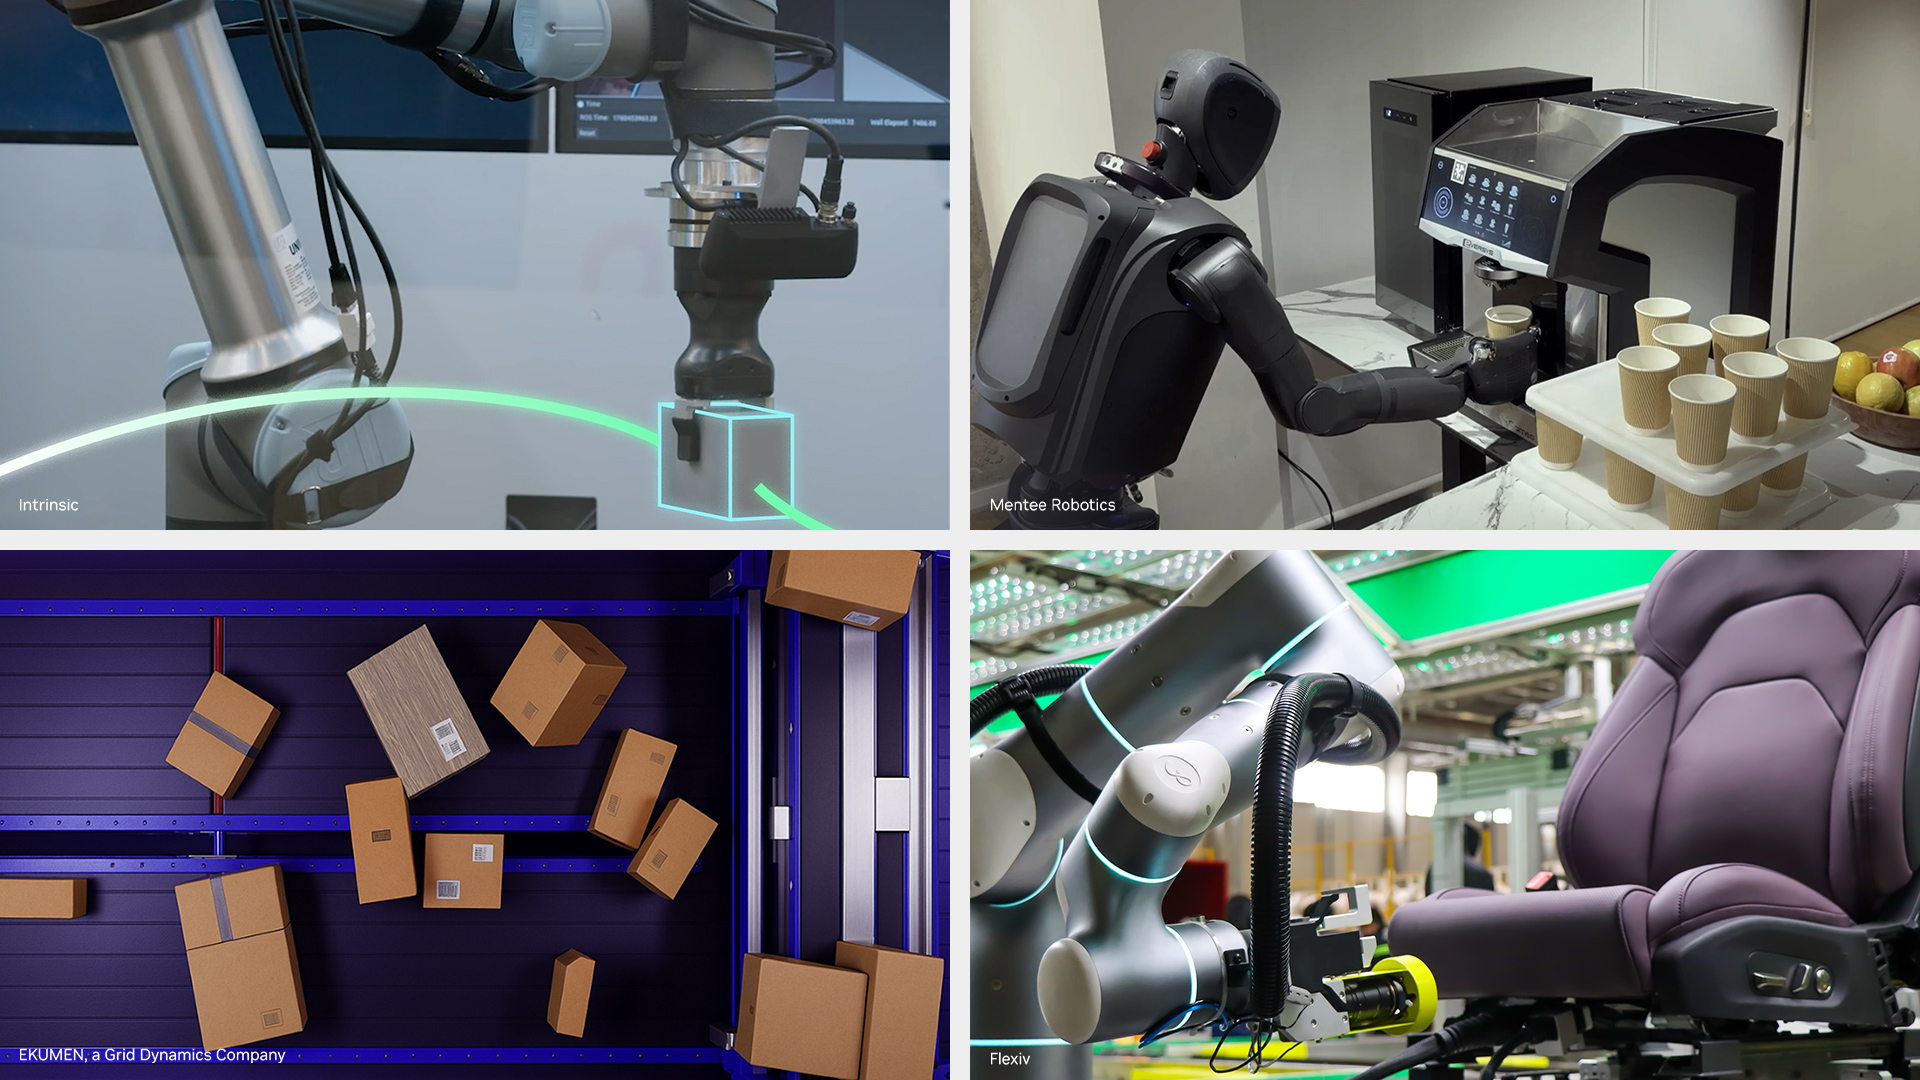
NVIDIA heeft de officiële lancering van Isaac ROS 5.0 aangekondigd, een verzameling van GPU-versnelde pakketten die zijn ontworpen om robotica-ontwikkeling te verbeteren. Deze nieuwe versie, gepresenteerd op de ROSCon-conferentie in Toronto, stelt ontwikkelaars in staat om robuuste robotapplicaties te bouwen die kunnen waarnemen, redeneren en handelen in dynamische omgevingen. Door gebruik te maken van het open-source Robot Operating System (ROS) biedt Isaac ROS een scala aan tools en standaarden die de snelheid en efficiëntie van robotontwikkeling verhogen.
Een van de meest ingrijpende wijzigingen in deze release is de introductie van agentic workflows, die samenwerking tussen ontwikkelaars en AI-agents vergemakkelijken. Dit betekent dat AI-agents ontwikkelaars kunnen helpen bij repetitieve taken en inzichten kunnen bieden, wat leidt tot een snellere ontwikkeling van innovatieve robotapplicaties. De nieuwste versie ondersteunt ook ROS Lyrical en Ubuntu 24.04, waardoor ontwikkelaars toegang hebben tot geavanceerde functies en ondersteuning voor GPU-versnelling krijgen, wat cruciaal is voor het optimaliseren van zware robotica-werkbelastingen.
Isaac ROS 5.0 introduceert nieuwe vaardigheden voor opstelling en manipulatie, wat ontwikkelaars in staat stelt om herbruikbare workflows te creëren. Deze omvatten onder meer een finesse-skill voor stereo-perceptie, waarmee AI-agents kunnen helpen bij het aanpassen van modellen voor specifieke camera-omgevingen. Daarnaast biedt de FoundationPose-module een snellere functieset voor objectdetectie en -tracking, waardoor robots nu tot 5,5 keer sneller kunnen reageren. Het stelt ontwikkelaars in staat om hun robotapplicaties verder te verfijnen en aan te passen aan hun specifieke behoeften.
De nieuwe versie van Isaac ROS bevordert ook de integratie van de volledige fysieke AI-stack op de robot zelf. Met een ondersteuning voor NVIDIA Jetson-platforms, van instapmodellen tot high-performance systemen, kunnen ontwikkelaars hun robotapplicaties optimaliseren voor real-time prestaties. Dit alles maakt Isaac ROS 5.0 een krachtige tool in de open-source robotica-ecosysteem, waardoor de ontwikkeling van geavanceerde robotapplicaties wordt vereenvoudigd en versneld.
Lees het volledige artikel van Nvidia.
Gerelateerde artikelen

Nexstrom brengt 2D halfgeleiders naar chipfabrieken
Nexstrom, een in Singapore gevestigde startup, heeft recentelijk nieuwe financiering veiliggesteld om apparatuur te ontwikkelen die chipmaker helpt bij de grootschalige productie van 2D halfgeleider m...
Tech Festival
22 september 2026
Bill Gates' inzet voor toekomstig energiebeheer
Bill Gates en zijn initiatief Breakthrough Energy hebben geïnvesteerd in 21 veelbelovende startups die zich richten op de toekomst van energie. De technologische veranderingen en de groeiende vraag na...
Tech Festival
22 september 2026
Controverses rond datacenterbouw in Pennsylvania
In Pennsylvania heeft de bouw van datacenters, specifiek in het kader van kunstmatige intelligentie (AI), geleid tot aanzienlijke discussies en verdeeldheid onder de lokale bevolking. Deze debatten zi...
Tech Festival
22 september 2026